
迷你世界机器人怎么动
不少小伙伴在迷你世界里造出机器人后,发现它站在原地一动不动,心里那个急啊。其实想让机器人动起来,关键是把几个部件连接对,再给它一个启动信号。下面咱们就一步步说清楚,你跟着做就能让机器人跑起来。
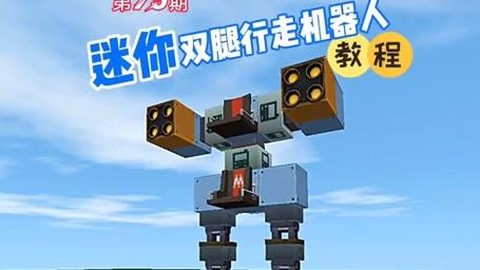
机器人能动的前提,是它的四肢和身体之间装上了机械关节。你打开建造模式,找到机械车间里那些能转动的零件,比如转轴、铰链或者机械臂底座。把它们分别装在机器人的肩膀、手肘、大腿根和膝盖位置。装的时候注意方向,转轴上的箭头要朝向机器人要弯曲的那一侧。如果装反了,机器人要么卡住不动,要么动作特别别扭。装好之后用手推一下,能顺畅转动才算合格。
光有关节还不够,得让关节有力量去动。你需要在机器人身上放一个动力引擎,通常是机械马达或者推进器。把马达贴在关节旁边,然后用扳手调整它的输出方向,让动力能传到转轴上。每个活动关节最好都配一个马达,这样机器人才能独立控制每条胳膊和腿。如果马达不够,至少给主要关节装上,比如肩膀和胯部。装完马达后,用连接器把马达和转轴连起来,连对了会看到一条淡蓝色的线。
接下来就是让机器人听你指挥。你在机器人身上或者附近放一个控制开关,可以是按钮、拉杆或者压力板。然后用信号线把开关和每个马达连起来。连的时候注意顺序,你想让机器人先迈左腿,就把左腿马达的信号线接在开关的第一个输出口。如果想让机器人同时动,就把所有马达并联到同一个开关上。接好线后,你按一下开关,对应的马达就会转,关节跟着动,机器人就动起来了。
机器人动是动了,但可能动作太大或者太快,看着像抽筋。你打开每个马达的设置界面,里面有一个转动角度和速度的滑块。把角度调小一点,比如原来转九十度,改成四十五度,机器人走路就自然多了。速度也别拉满,中等偏慢更适合走路。每个关节都这样微调一下,让胳膊和腿的节奏配合起来。调好后你再按开关,机器人就能稳稳地迈步或者挥手了。
如果你不想每次都跑过去按开关,可以给机器人加一个遥控接收器。把接收器装在机器人身上,和马达连好,然后你手里拿一个遥控器,就能远程让机器人动。另外也可以用感应器,比如靠近感应器或者光线感应器,当有人走近或者天变亮时,机器人自动开始动。感应器的输出信号要接到马达上,记得设置好触发条件,不然机器人会一直动个不停。
有时候你明明都装好了,机器人还是不动。先看看马达有没有通电,有些马达需要消耗电能,你得在旁边放一个电能存储器或者发电机。再检查信号线有没有断,线断了信号传不过去。还有可能是关节被其他方块卡住了,你围着机器人转一圈,把挡住转轴的东西敲掉。最后看看开关是不是没打开,或者遥控器没对准接收器。这些地方都查一遍,基本就能找到问题。
想让机器人走路像真人,你可以把两条腿的马达设置成相反方向,一条往前转的时候另一条往后转,这样就能交替迈步。胳膊也一样,左臂往前右臂往后。另外在机器人脚底放上滑动方块或者轮子,减少摩擦,它动起来会更顺。如果你做的是大型机器人,记得多放几个马达分担重量,不然单个马达带不动。平时多试几次,慢慢调整参数,你的机器人就能在迷你世界里自由活动了。
以上就是玩汇应用网为你带来的"迷你世界机器人怎么动",更多有趣好玩的热门资讯攻略,请持续关注玩汇应用网!